Case study4 min czytania
Prototyp monitorowania stanu konstrukcji na Arduino UNO
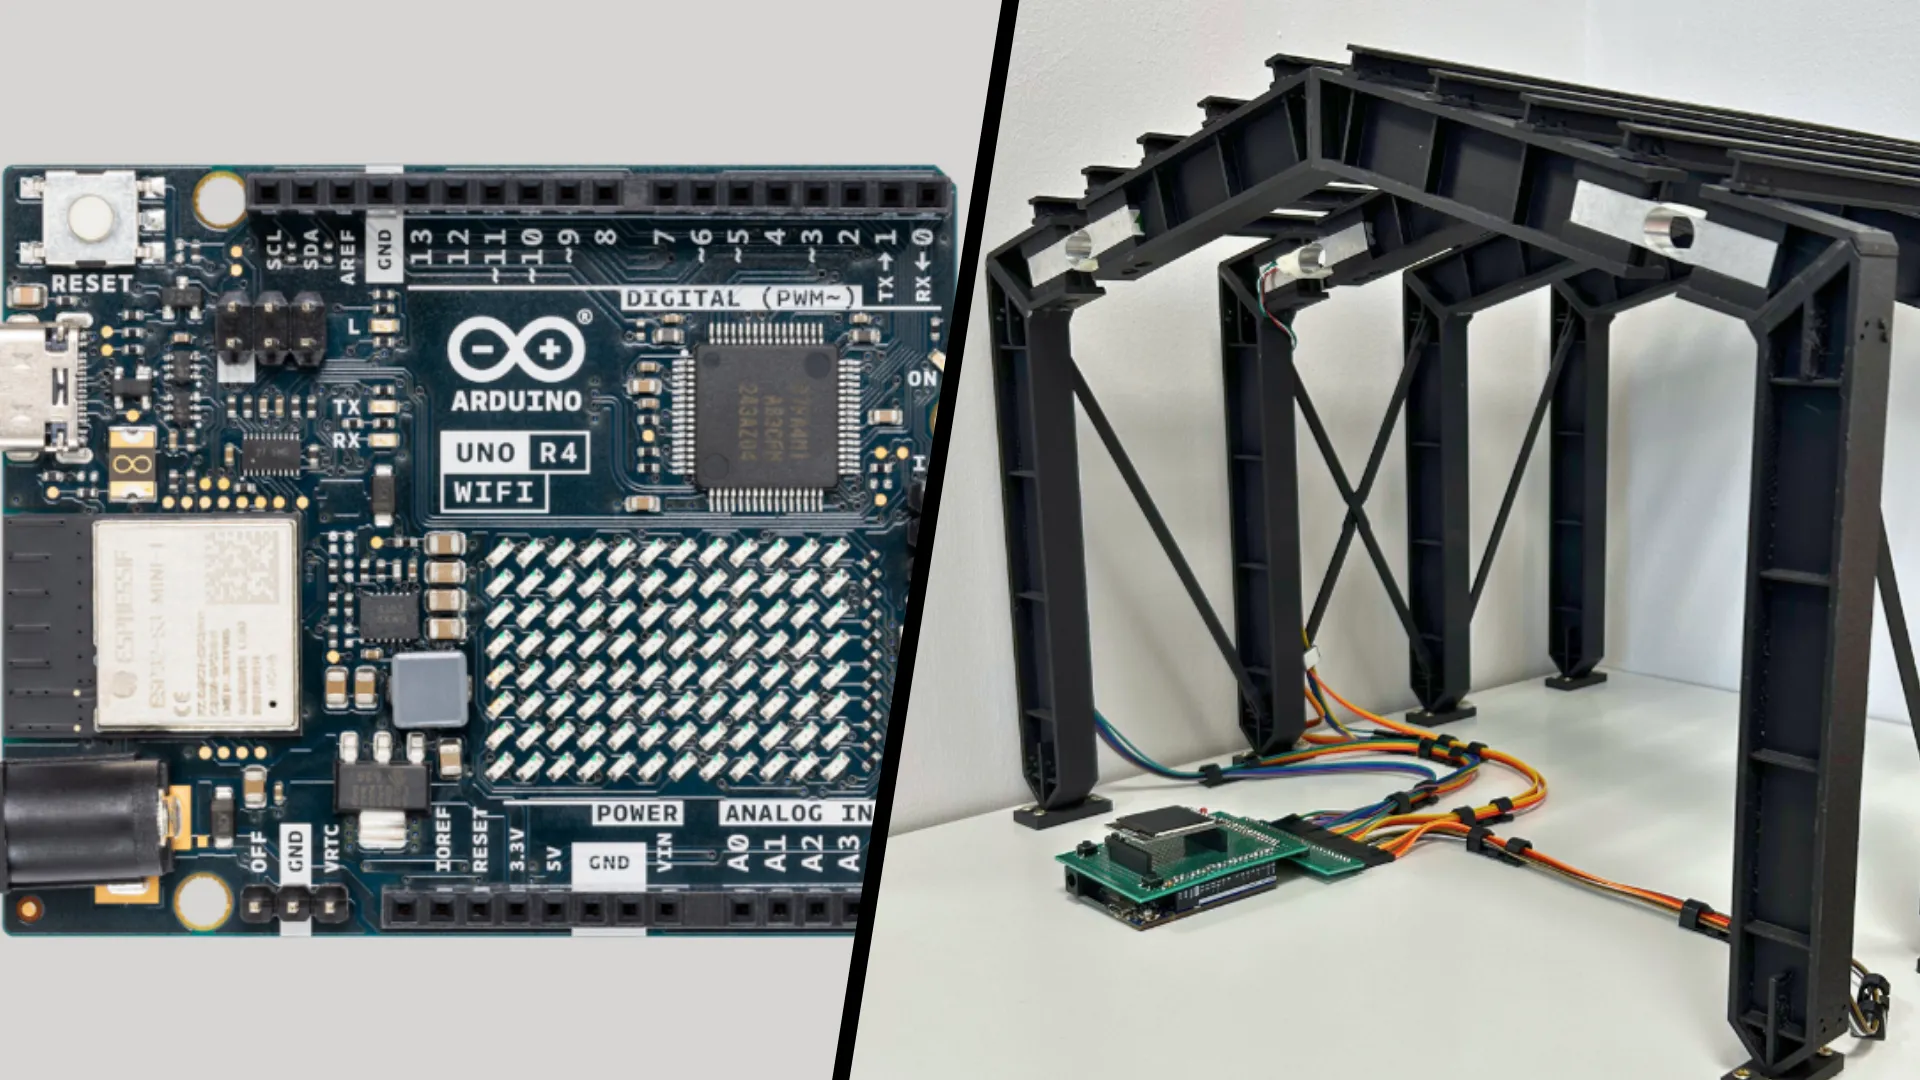
Prototypowanie SHM na Arduino
Jakiś czas temu musieliśmy szybko zweryfikować koncepcję monitorowania stanu konstrukcji (SHM) dla klienta. Zamiast od razu sięgać po sprzęt przemysłowy, zaczęliśmy od komponentów IoT poziomu 1 (Tier 1), a konkretnie od Arduino UNO R4. Jak pisaliśmy we wcześniejszym artykule „Cztery poziomy sprzętu IoT: co wybrać i kiedy”, klasyczne Arduino to ponadczasowy punkt wejścia do projektów IoT opartych na czujnikach. Korzystając tylko z Arduino UNO R4, tensometru i akcelerometru MEMS zamontowanych na wydrukowanym w 3D modelu fabryki, mierzyliśmy w czasie rzeczywistym ugięcie belek i drgania. Dzięki temu mogliśmy szybko i tanio zademonstrować koncepcję SHM, pokazując dostępność Arduino i krótki cykl iteracji, czyli te same zalety, które czynią je idealnym narzędziem do prototypowania na poziomie 1.
Dlaczego Arduino do SHM?
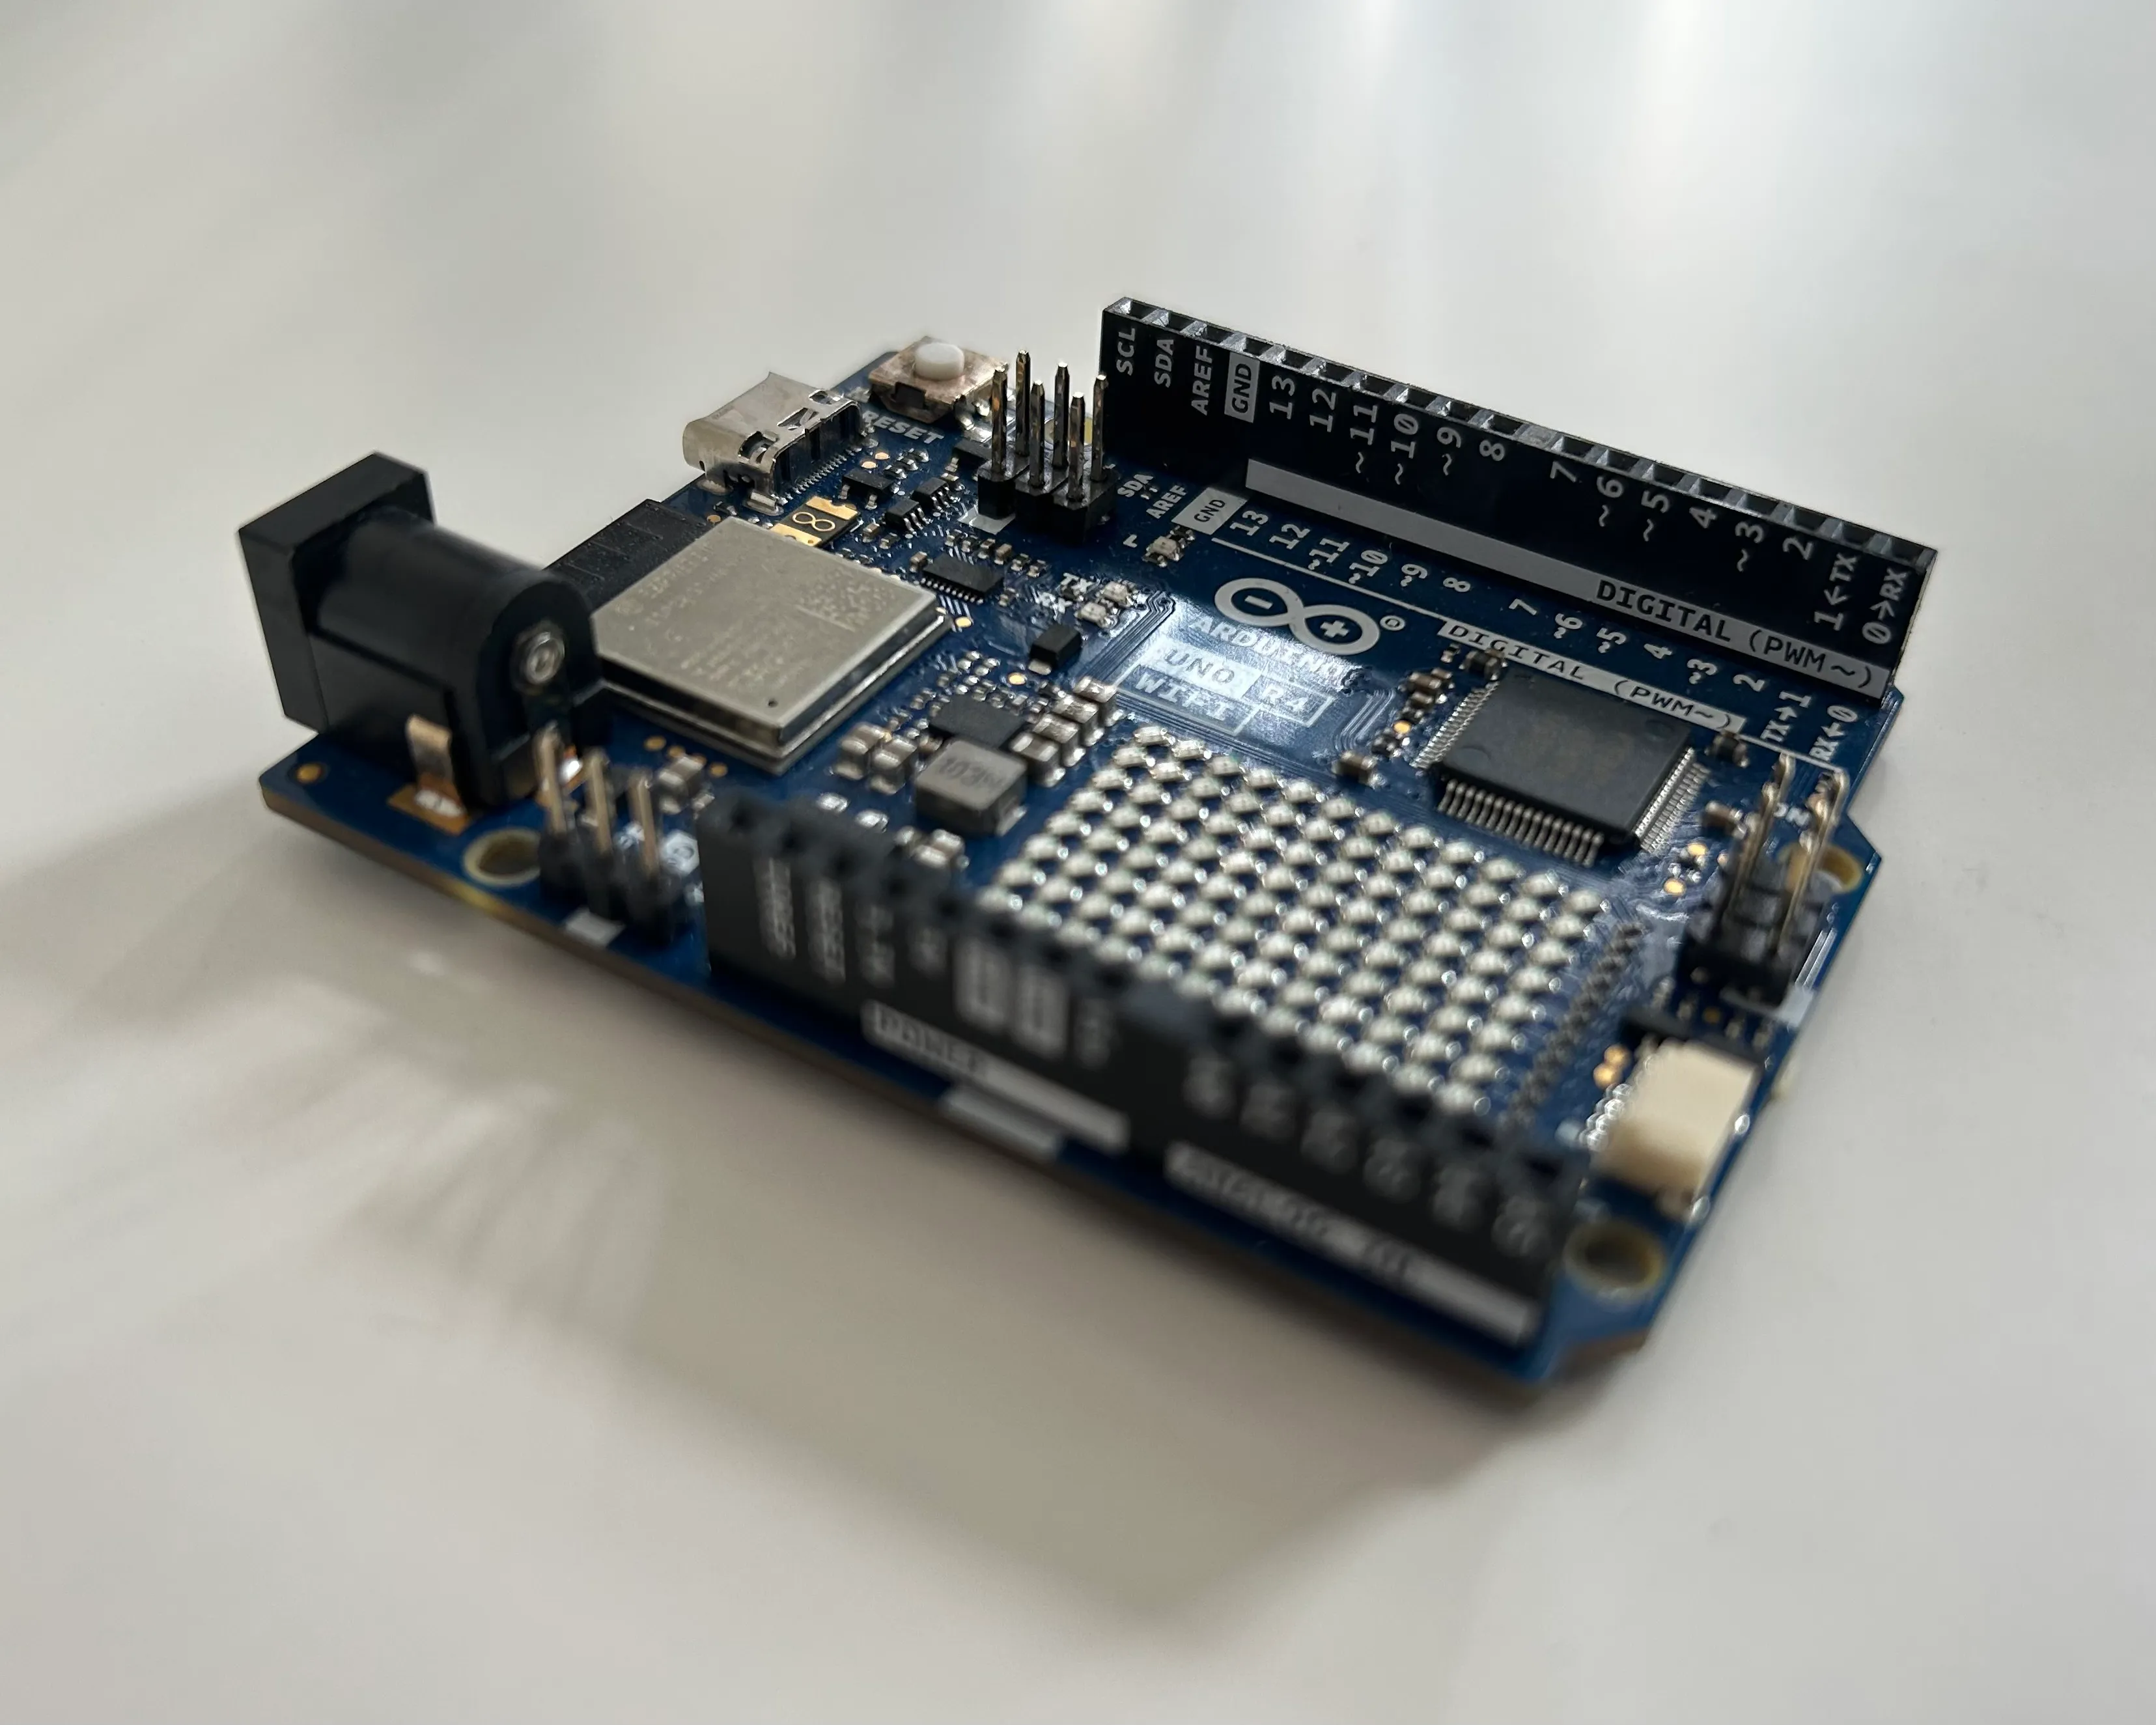
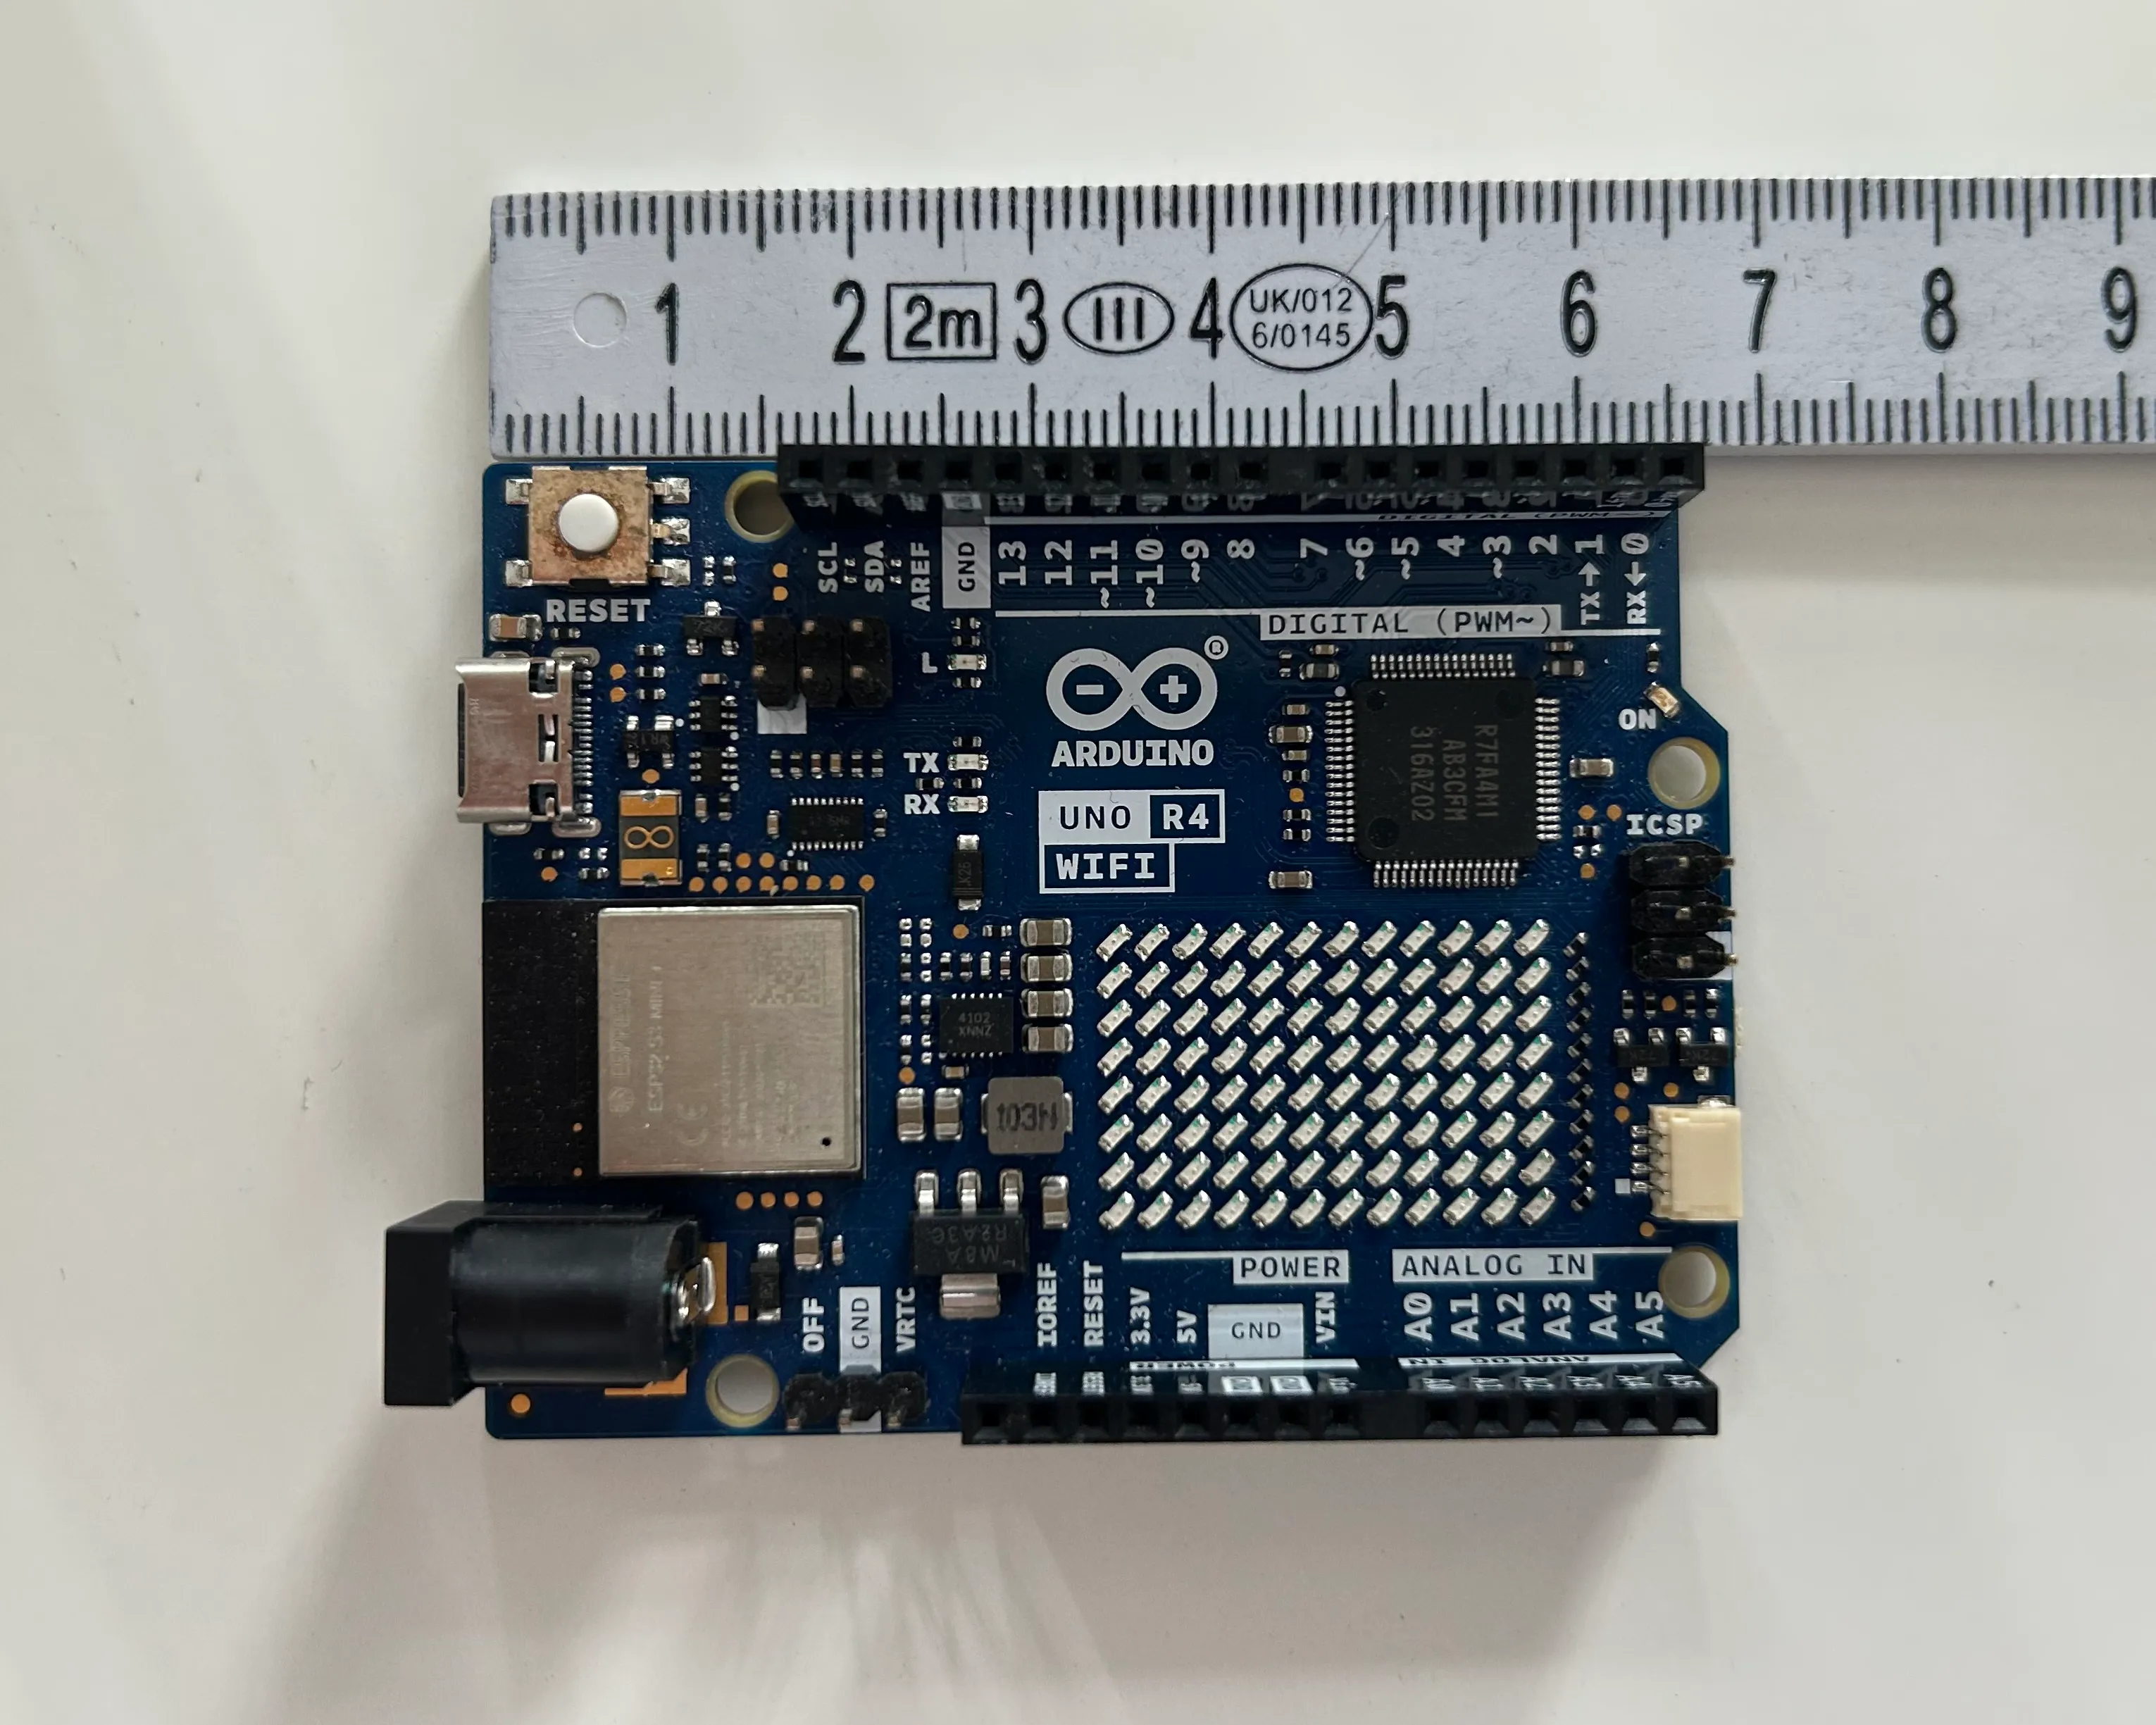
Arduino UNO (obecnie w wersji R4) to idealna platforma do prototypowania na poziomie 1. Łatwość użycia (przyjazne IDE, ogromny ekosystem bibliotek i biblioteki do czujników typu plug-and-play) pozwala inżynierom uruchomić kod w kilka minut. Nowe Arduino UNO R4 to duży krok naprzód: ma 32-bitowy procesor Renesas RA4M1 ARM Cortex M4, który oferuje znacznie większą szybkość, więcej pamięci i więcej peryferiów niż starsze UNO. Zachowuje przy tym klasyczny układ UNO (logika 5V, złącza do shieldów, USB-C itd.). UNO R4 łączy znajomą formę z wydajnością.
-
Przyjazne na start: płytka Arduino nie wymaga projektowania własnej płytki PCB ani złożonych toolchainów. Każdy w zespole (nawet osoby, które nie specjalizują się w sprzęcie) może podłączyć czujnik i napisać szybki szkic. Arduino UNO to „ponadczasowy punkt wejścia do projektów sprzętowych”.
-
Tanie i dobrze wspierane: płytki UNO są tanie (~20-30 USD) i mają ogromną społeczność makerów. Do każdego czujnika zawsze znajdzie się przykładowy kod albo tutorial. Tak niski próg wejścia sprawił, że mogliśmy poświęcić czas na koncepcję SHM, zamiast tygodniami kompletować części.
-
Szybkie iteracje: prostota Arduino umożliwiała szybkie cykle testów. Nowy firmware mogliśmy wgrać przez USB w kilka sekund, zmieniać parametry w locie i bez żadnego wysiłku wymieniać czujniki. Ta zwinność była kluczowa, gdy dopracowywaliśmy rozmieszczenie czujników i ich działanie na wydrukowanym w 3D modelu.
Krótko mówiąc, wybór Arduino UNO R4 (urządzenia poziomu 1) pozwolił nam skupić się na samym problemie SHM. Uniknęliśmy początkowych kosztów i złożoności bardziej zaawansowanych płytek, a mimo to dostaliśmy wydajny mikrokontroler do szybkich iteracji kodu.
Konfiguracja prototypu
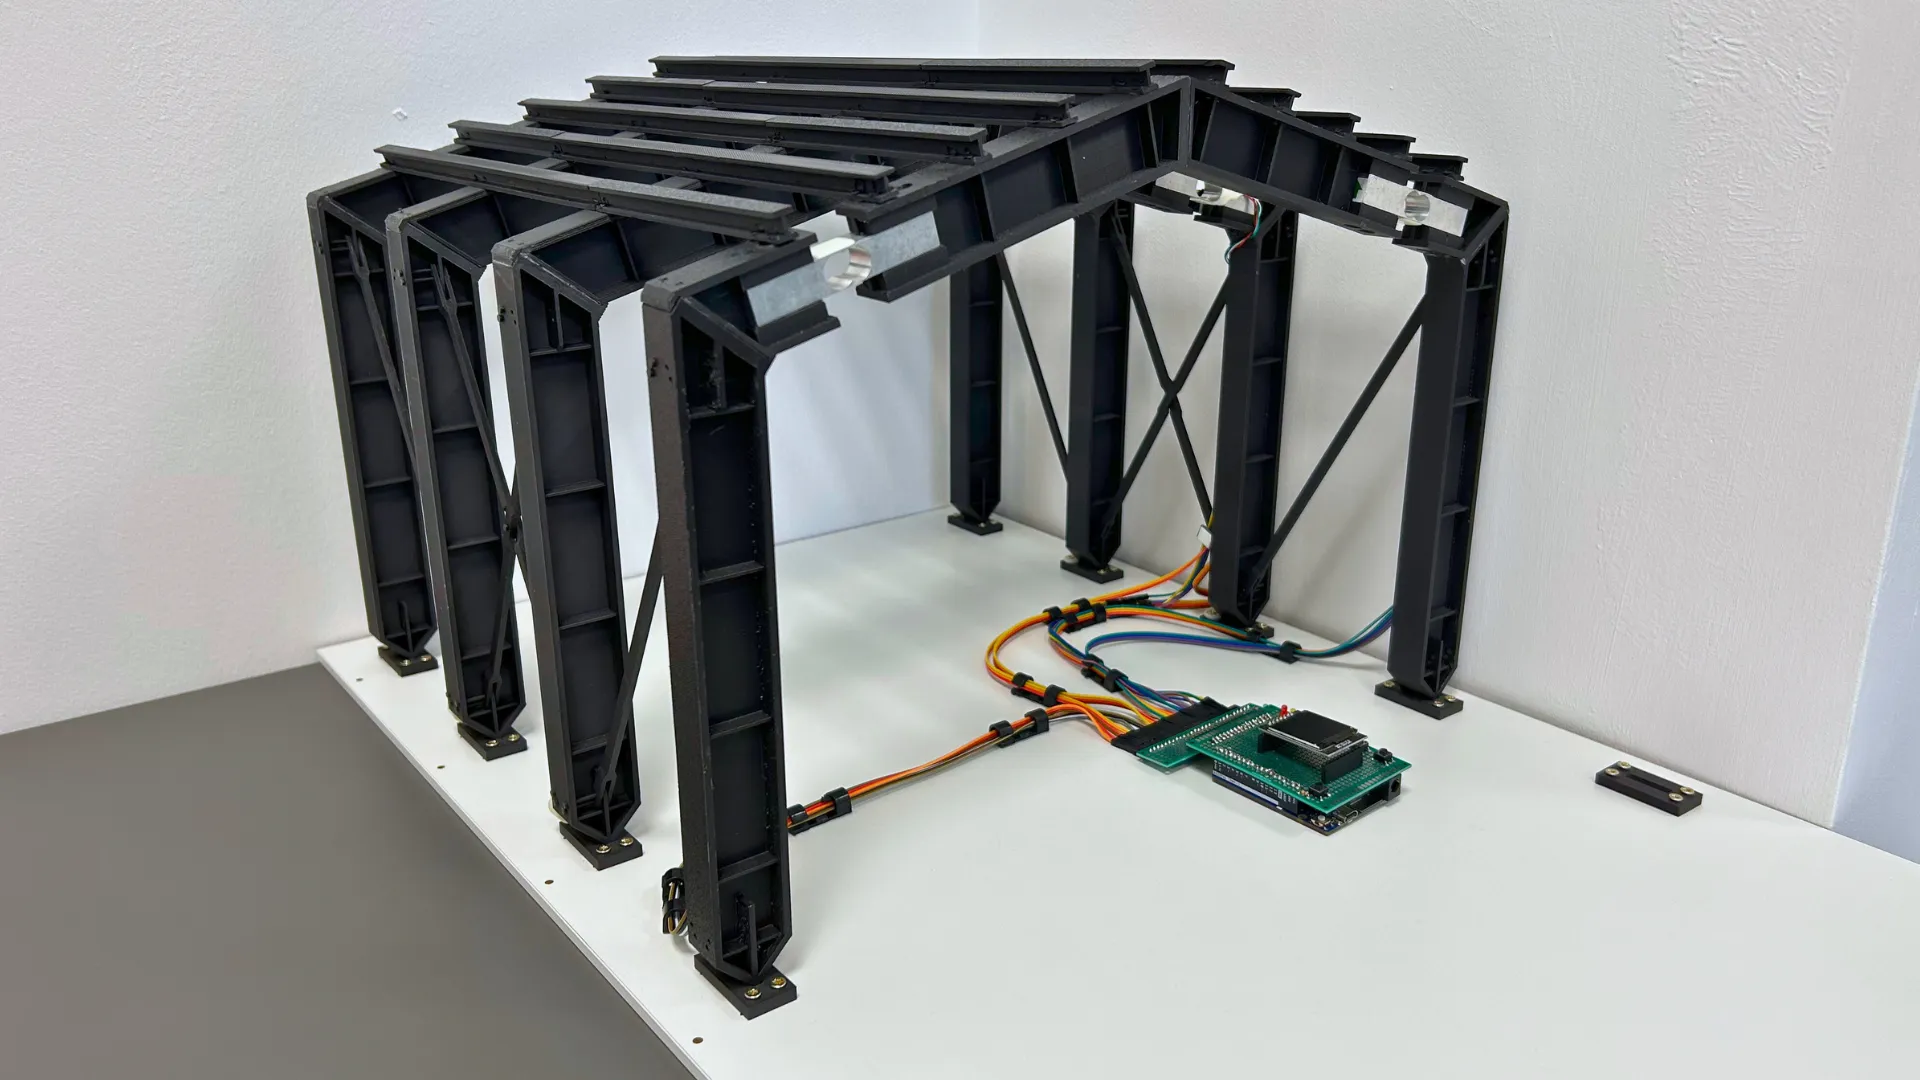
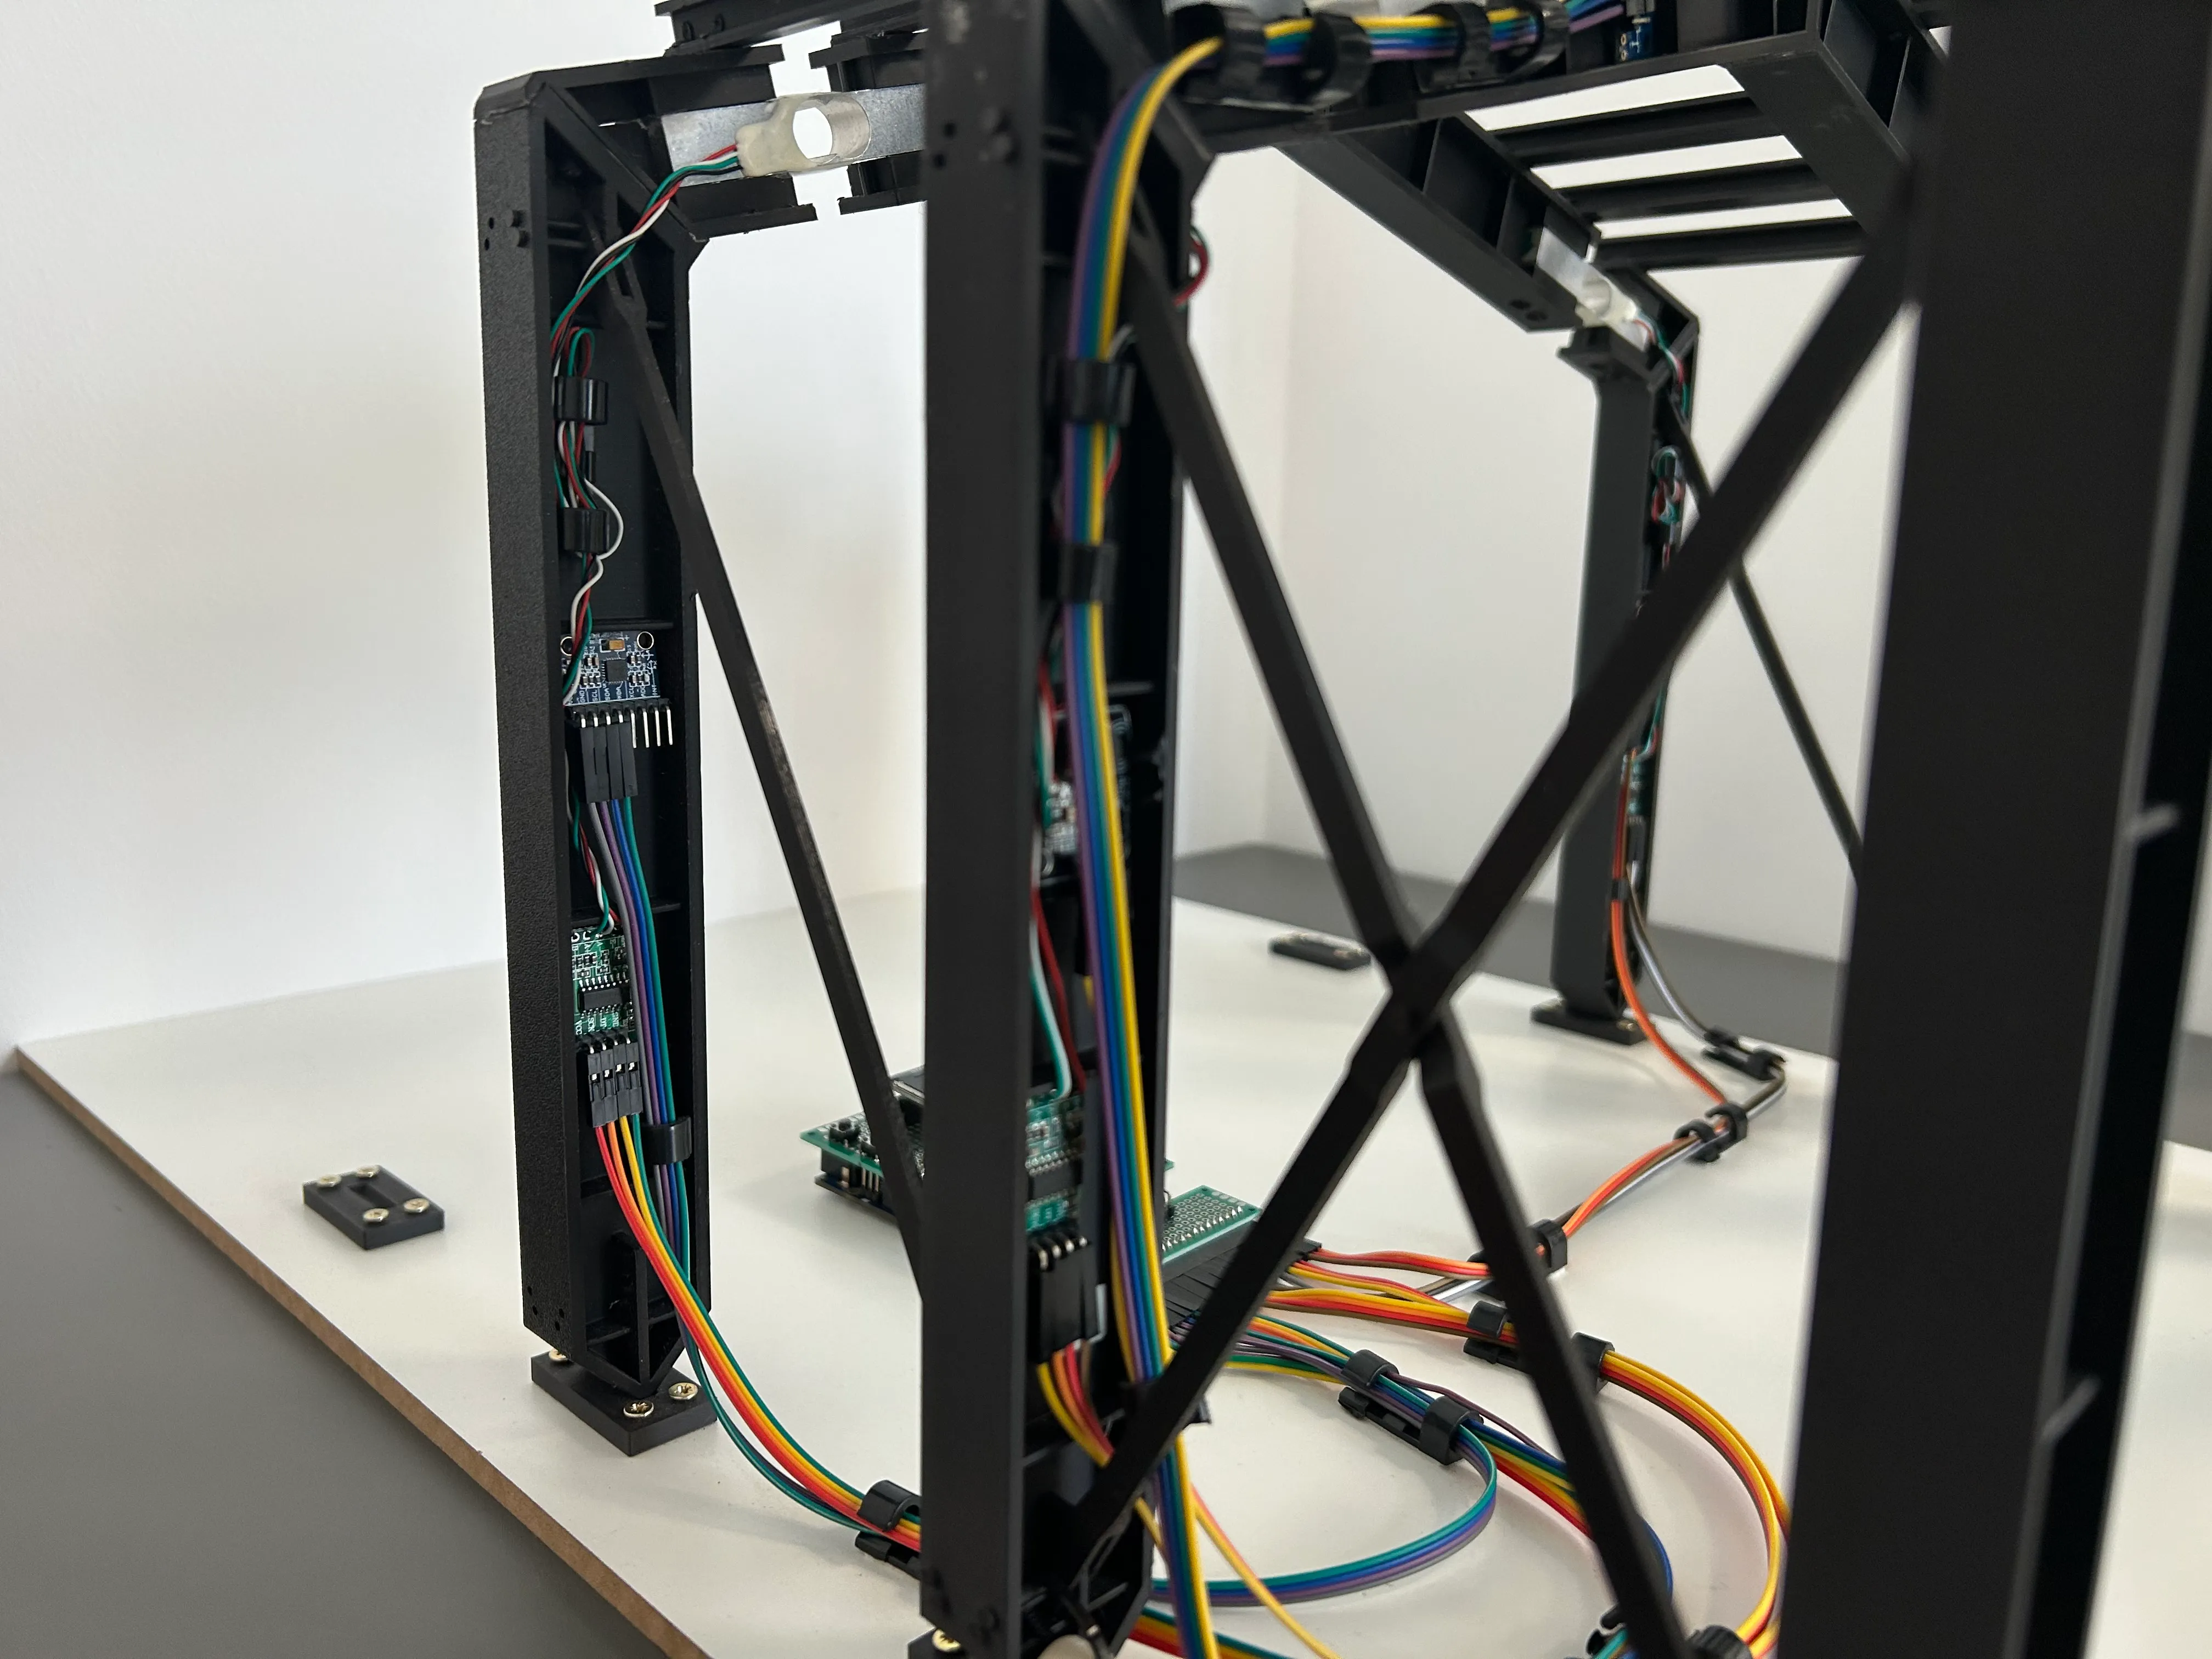
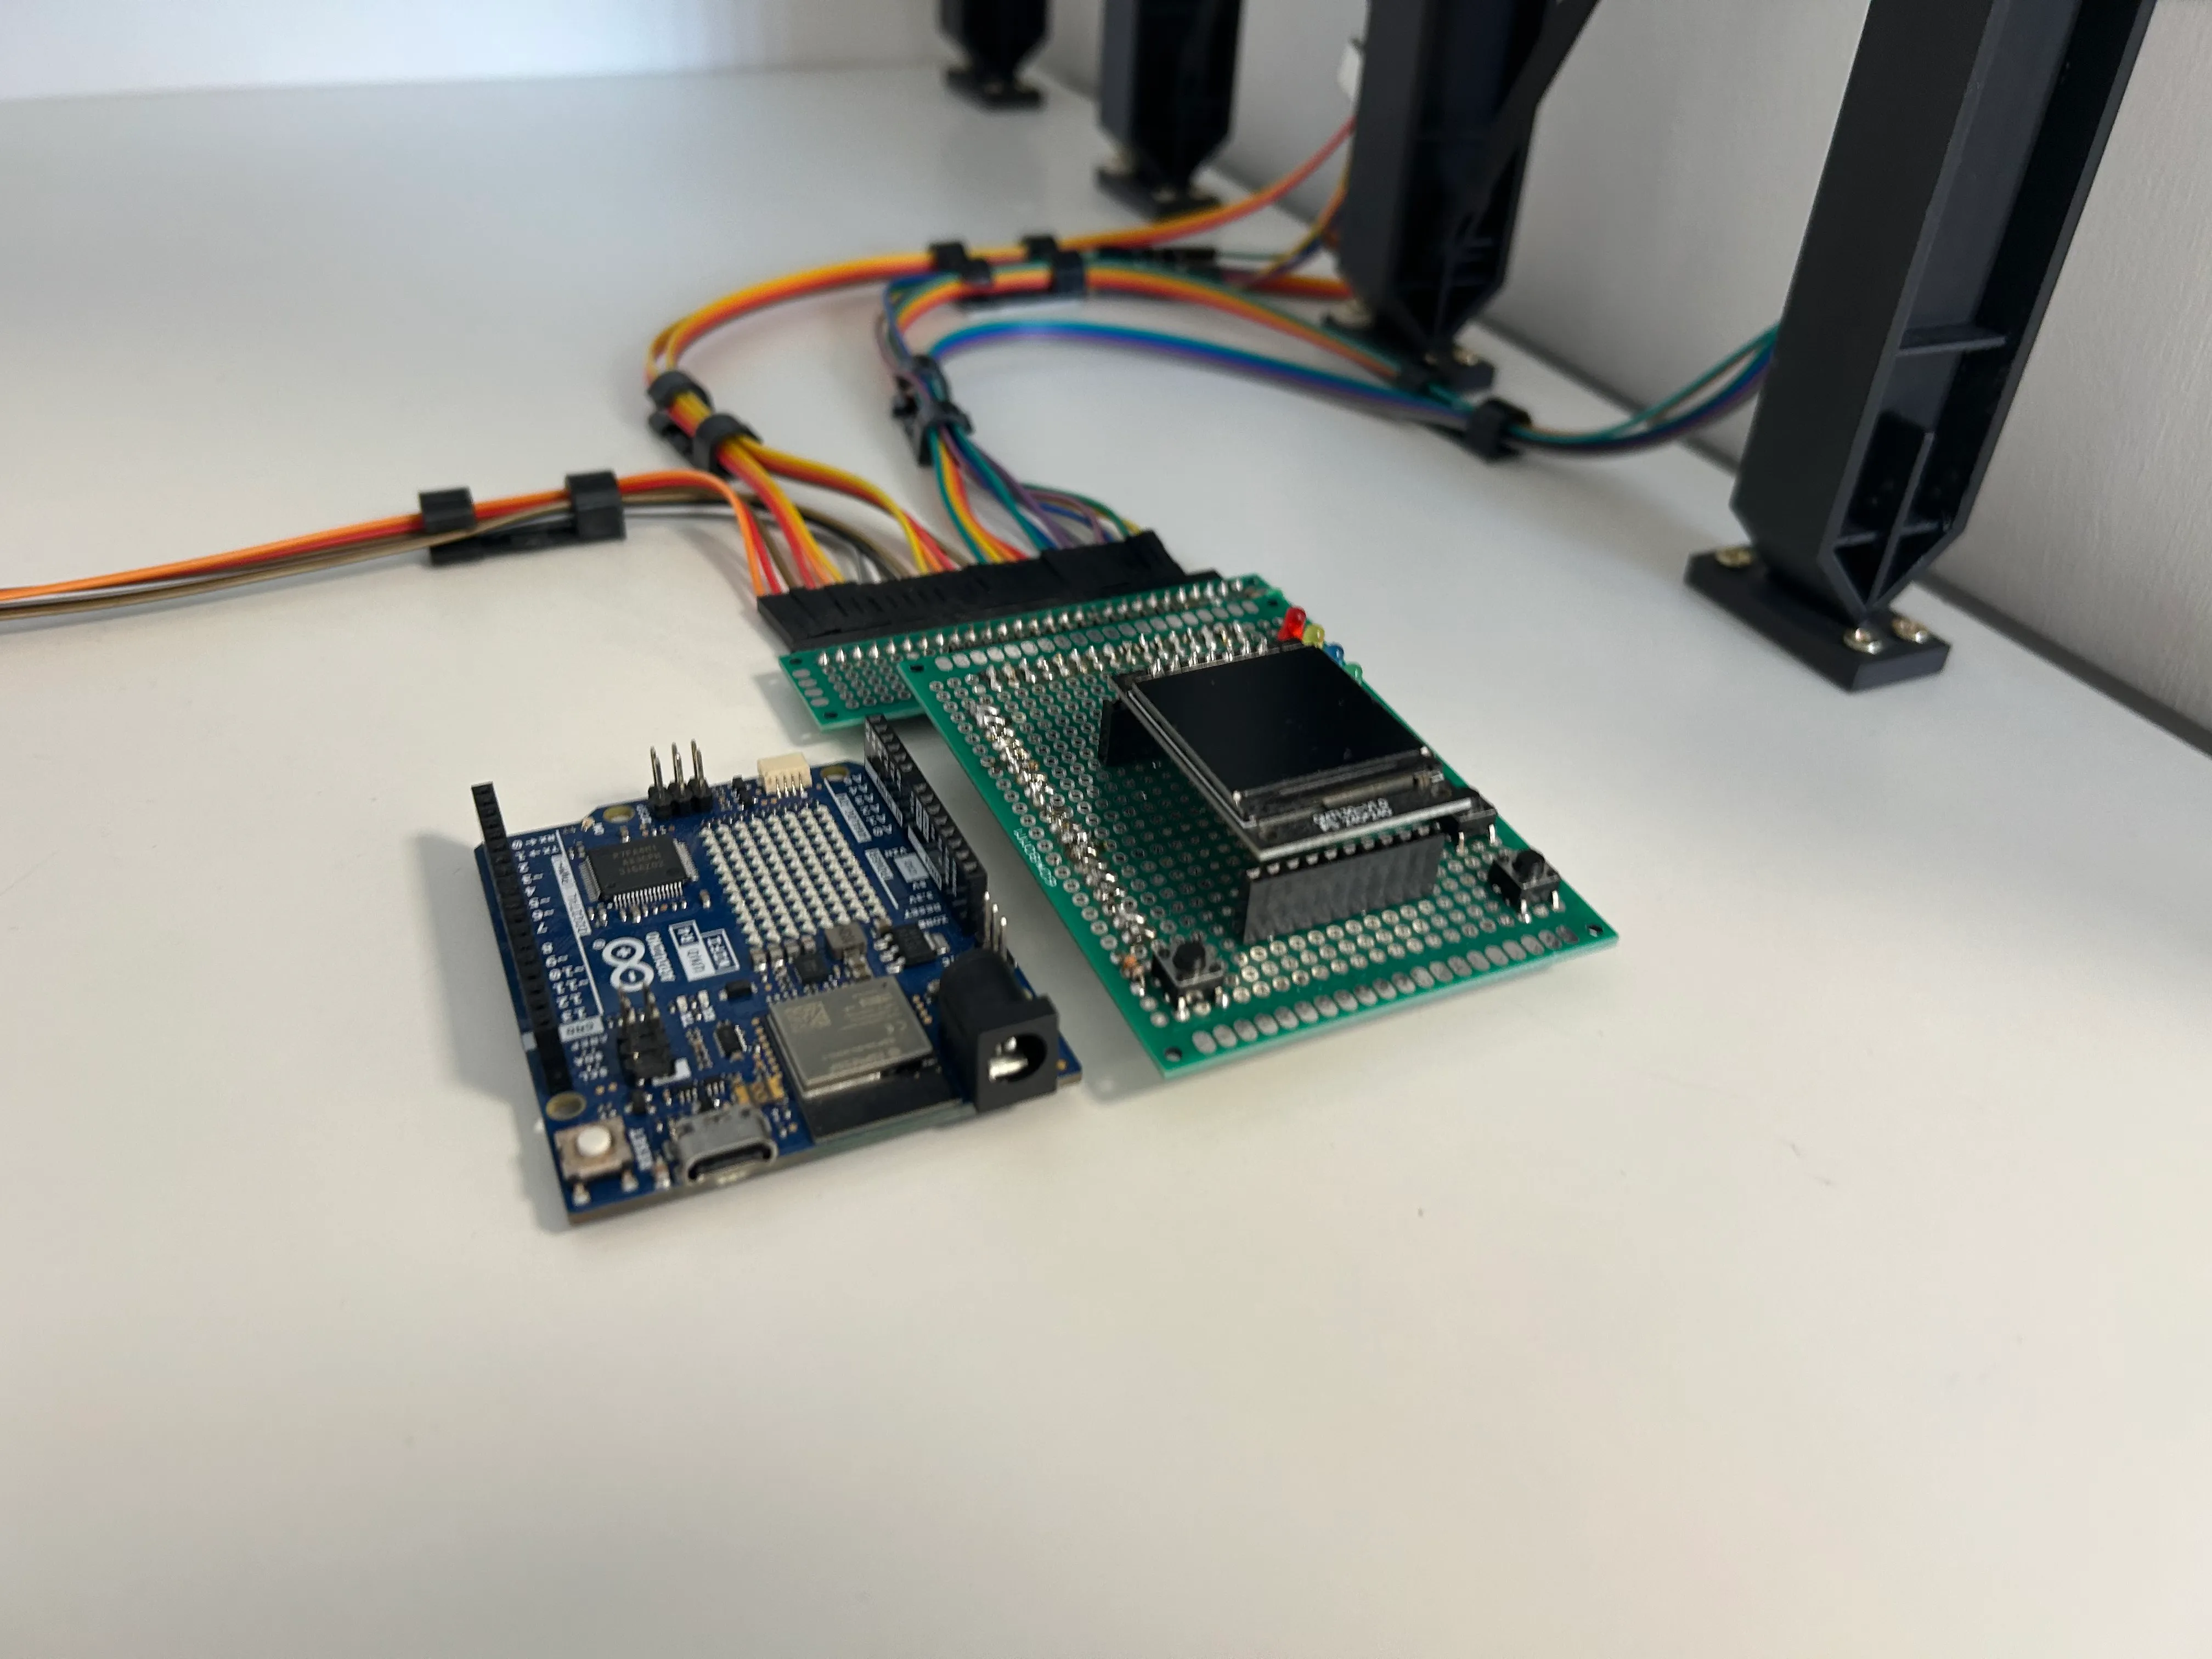
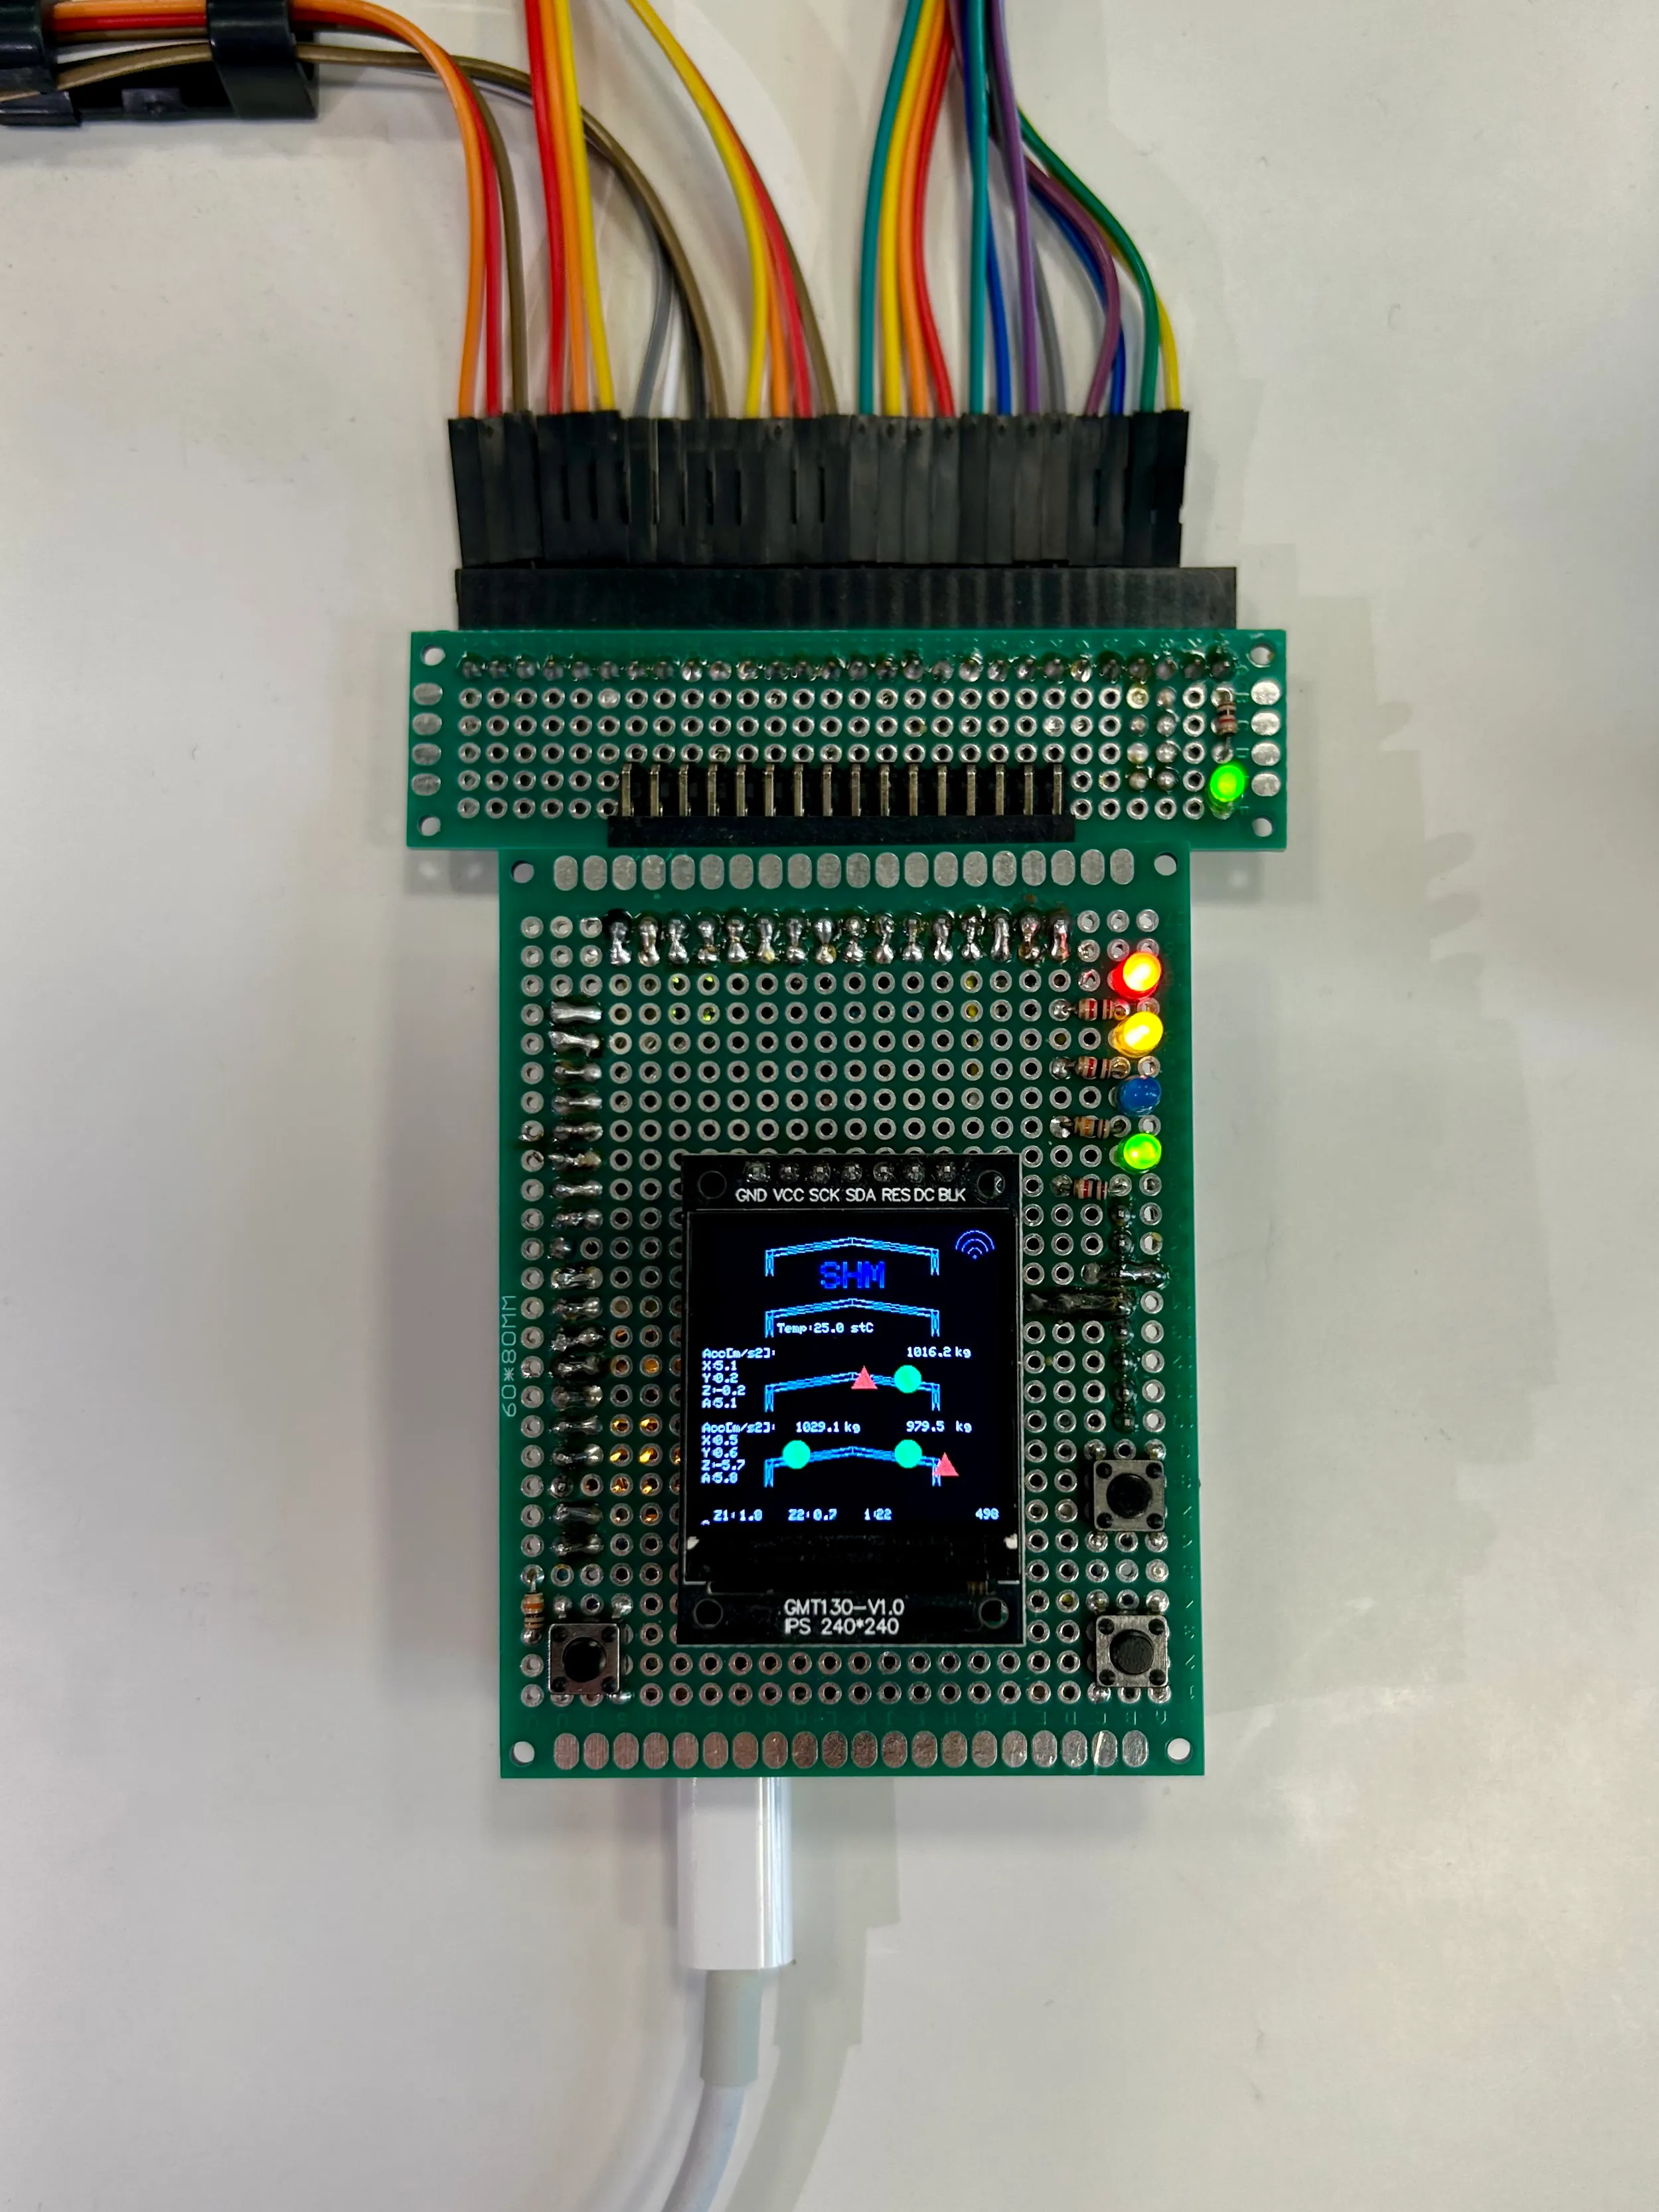
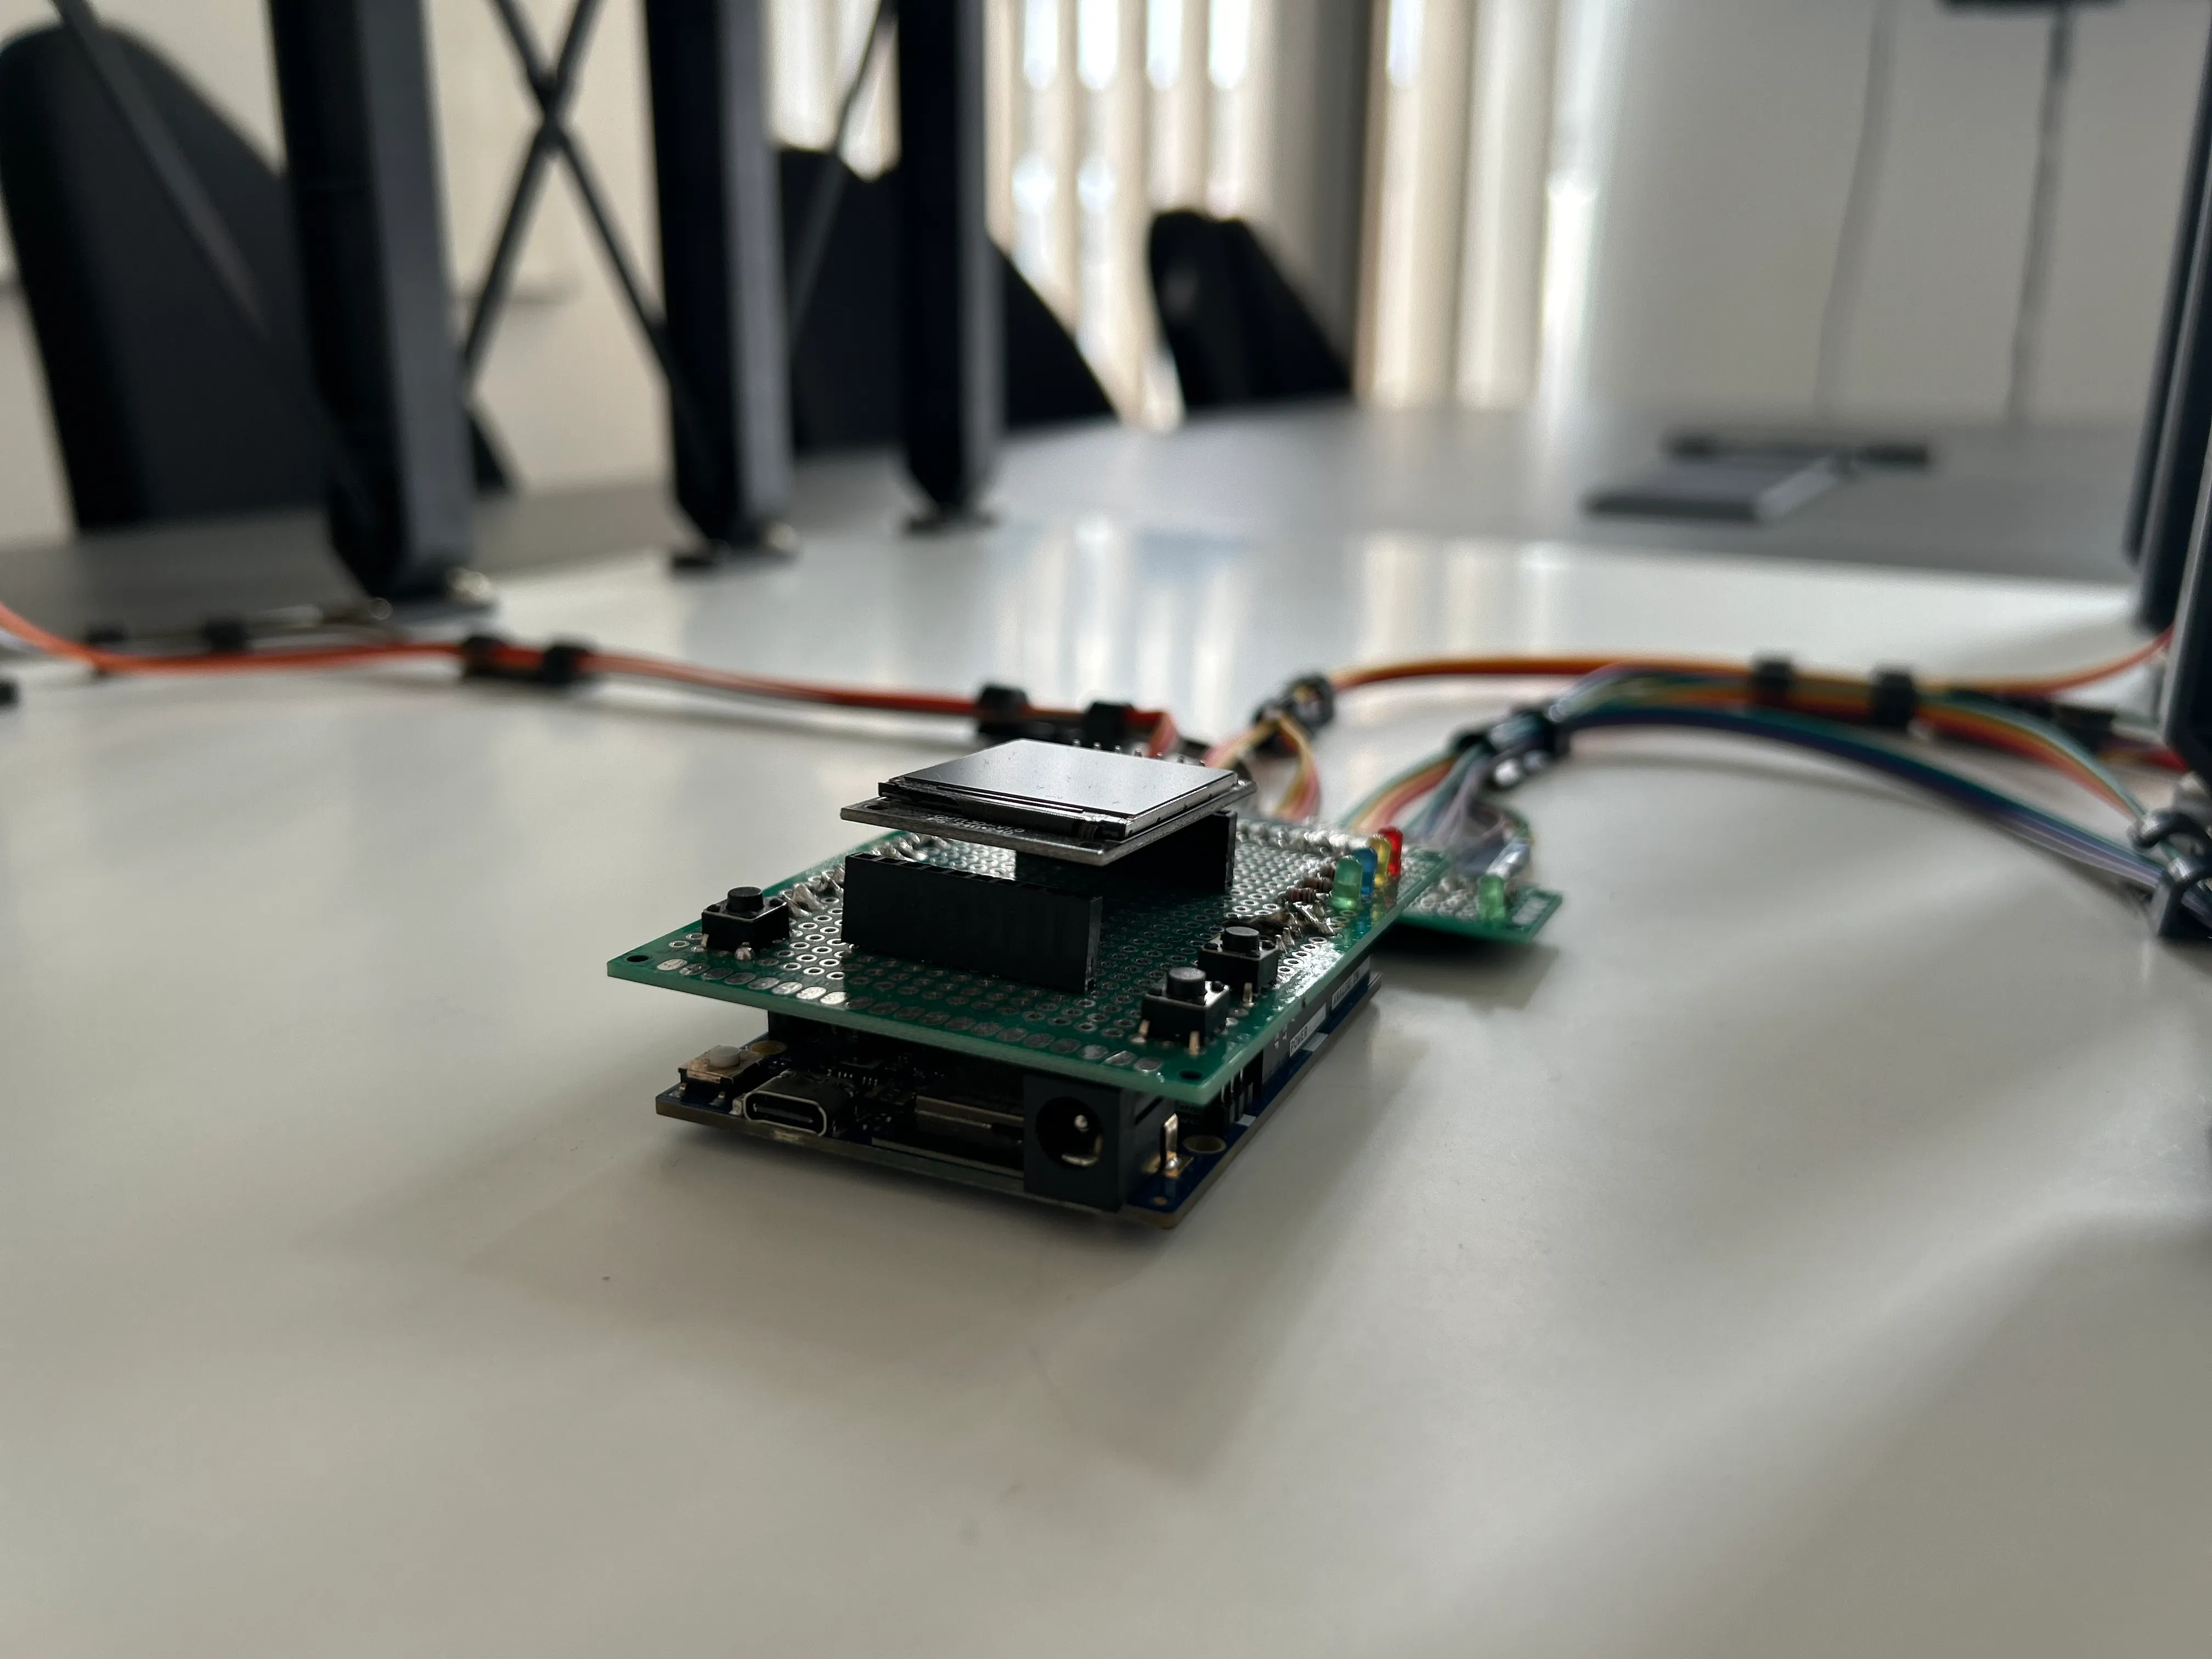
Zbudowaliśmy minimalny zestaw sprzętowy na modelu w małej skali. Najważniejsze komponenty to:
-
Płytka Arduino UNO R4: mózg prototypu. Odczytywała wszystkie czujniki i uruchamiała szkic sterujący.
-
Tensometr: przyklejony do belki nośnej, mierzył odkształcenie przy zginaniu. W SHM czujniki odkształceń monitorują obciążenia, ściskanie, rozciąganie, zginanie i skręcanie konstrukcji. Nasz tensometr generował niewielkie napięcie proporcjonalne do ugięcia belki, które rejestrowało wejście analogowe UNO.
-
Akcelerometr 3-osiowy: mała płytka breakout (np. popularny akcelerometr MEMS) zamontowana na modelu do wykrywania drgań.
-
Model fabryki z drukarki 3D: uproszczona konstrukcja przemysłowa z belkami i podporami. Był namacalnym stanowiskiem testowym, na którym mogliśmy przykładać obciążenia lub wywoływać drgania i obserwować reakcję prototypu.
-
Pozostałe elementy: uniwersalna płytka dwustronna, do której przylutowaliśmy mały wyświetlacz, przycisk i diody LED.
Szybko podłączyliśmy czujniki do UNO R4 (wyjście analogowe tensometru do pinu przetwornika A/C, akcelerometr przez piny I²C) i wgraliśmy krótki szkic Arduino. Kod po prostu próbkował wartości z czujników i przesyłał je w czasie rzeczywistym przez port szeregowy USB. W tej konfiguracji mogliśmy fizycznie naciskać na model, a nawet nim potrząsać. Logika oparta na surowych danych prezentowała wyniki na małym wyświetlaczu i kilku diodach LED, które sygnalizowały, czy konstrukcja jest w stanie alarmowym. W ciągu kilku godzin mieliśmy działający system, który w widoczny sposób demonstrował pomiary zginania i drgań konstrukcji.
Czego się nauczyliśmy
Budowa tego prototypu dała nam kilka ważnych lekcji:
-
Szybki PoC: dzięki prostocie Arduino demo SHM powstało w ciągu dni, a nie tygodni. Rozmieszczenie czujników i parametry kodu dopracowywaliśmy, po prostu poprawiając szkic i uruchamiając go ponownie. Taki tryb „szybkiego prototypowania” to dokładnie to, do czego służą platformy poziomu 1.
-
Jasność dla klienta: fizyczny model i dane na żywo sprawiły, że koncepcja stała się konkretna. Zamiast abstrakcyjnych diagramów klient mógł zobaczyć płytkę Arduino i czujniki na modelu oraz obserwować wykresy odkształceń i drgań w czasie rzeczywistym. Takie praktyczne demo od razu budowało zrozumienie i zaufanie. Klienci często szybciej rozumieją problem, gdy widzą rzeczywiste liczby albo zmieniający się wykres, a nie tylko słowną prezentację.
-
Działanie czujników: oba czujniki zachowywały się zgodnie z oczekiwaniami. Na przykład gdy przykładaliśmy do belki stałe obciążenie, sygnał wyjściowy tensometru (odczytywany przez UNO) zmieniał się proporcjonalnie, dokładnie tak, jak powinien w przypadku tensometru. Podobnie lekkie stuknięcia dawały wyraźne skoki w odczytach akcelerometru. Ogólnie prototyp wystarczył, żeby udowodnić wykonalność.
-
Zakres i ograniczenia: oczywiście prototyp oparty na Arduino nie jest rozwiązaniem docelowym. Rozdzielczość przetwornika ADC i jakość wykonania mają swoje ograniczenia, a całość nie była przystosowana do trudnych warunków. Ale udowadniając najpierw główną ideę, zaoszczędziliśmy zasoby.
Podsumowując, prototyp na Arduino poziomu 1 osiągnął swój cel. Tanio i szybko zweryfikował nasze podejście do SHM i dał konkretną informację zwrotną, której nie uzyskalibyśmy z samych slajdów. To doświadczenie potwierdziło dobrą praktykę: zacznij od najprostszego sprzętu, który ma szansę zadziałać, a potem skaluj. Jeśli chcesz przeczytać o pozostałych poziomach, zajrzyj do artykułu z porównaniem: Cztery poziomy sprzętu IoT: co wybrać i kiedy.